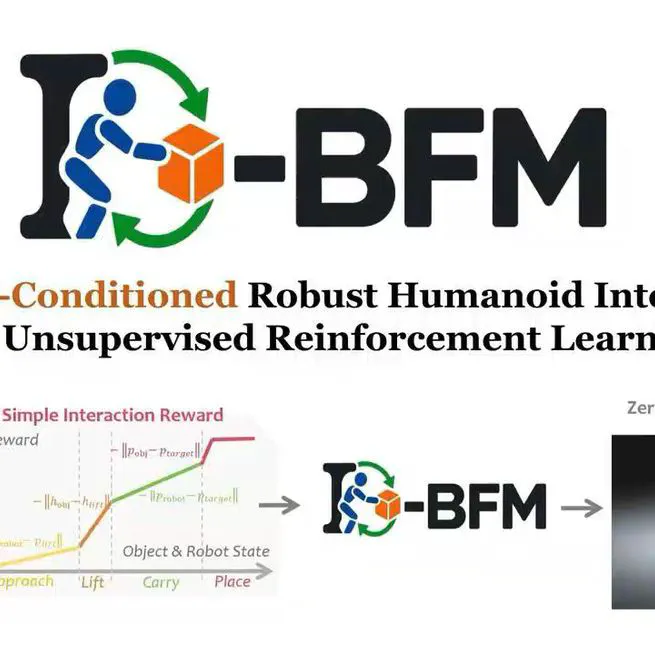
I-BFM: Reward-Conditioned Robust Humanoid Interaction via Unsupervised Reinforcement Learning
A shared reward-conditioned policy learns humanoid-object interaction and recovery through unsupervised reinforcement learning.
Oct 5, 2026
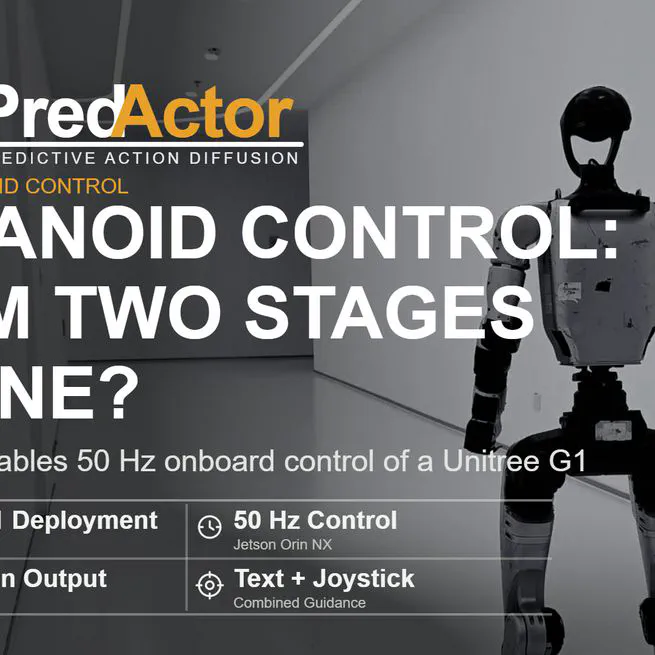
PredActor: Predictive Action Diffusion for Steerable Onboard Humanoid Control
One diffusion policy jointly predicts internal future states and executable actions for steerable, 50 Hz onboard humanoid control.
Sep 21, 2026