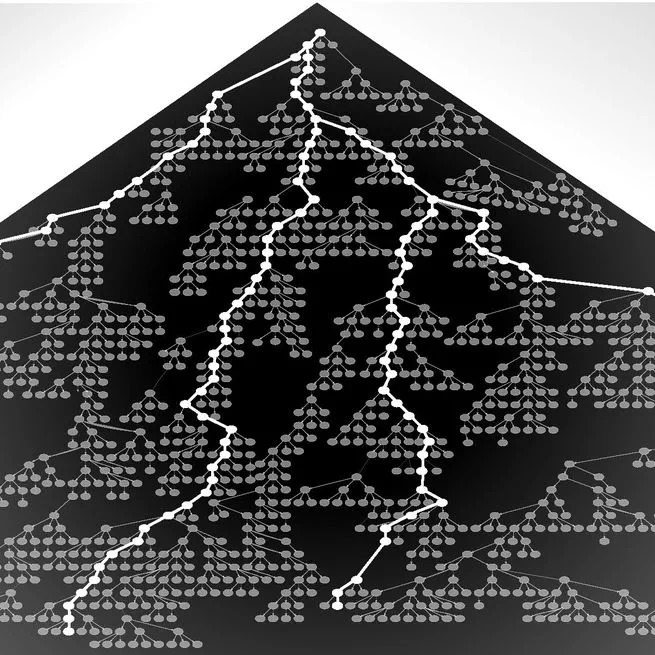
Parallel MCTS searches physically feasible contact sequences under stability, collision, kinematic, torque, and contact constraints.
Apr 7, 2025