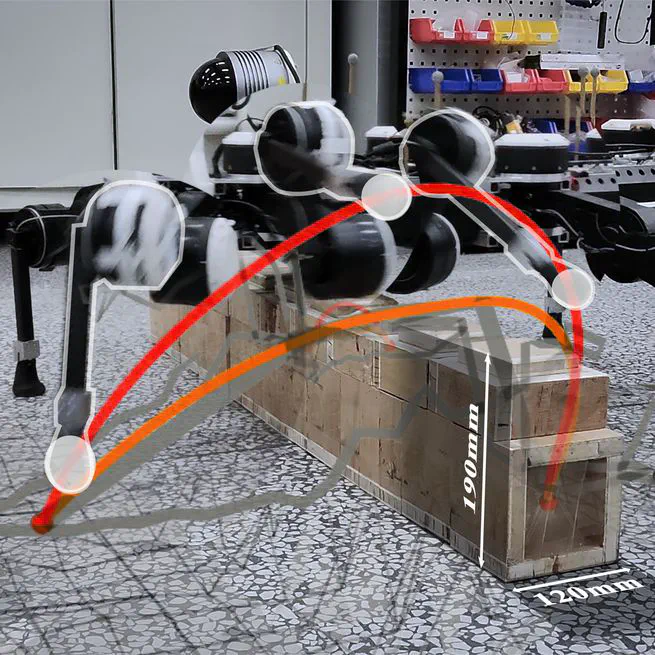
KCFRC: Kinematic Collision-Aware Foothold Reachability Criteria for Legged Locomotion
A novel approach for real-time foothold reachability analysis for legged robots.
Mar 1, 2026
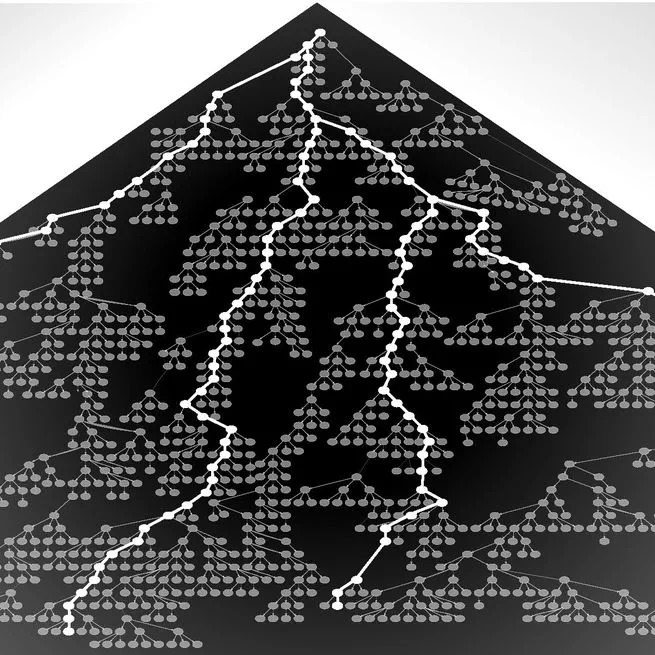
Contact Planning for Multilegged Robots Under Constraints Through Parallel MCTS
Parallel MCTS searches physically feasible contact sequences under stability, collision, kinematic, torque, and contact constraints.
Apr 7, 2025